掌握长久使用嵌入式开发系统的七个小技巧 动化控制设备嵌入式软件开发实践
在工业自动化控制领域,嵌入式系统往往是设备稳定运行的核心。与消费电子不同,自动化控制设备通常需要7×24小时不间断工作,生命周期长达十年甚至更久。这意味着嵌入式软件开发不能只追求功能实现,更要考虑长期可维护性、可靠性与可扩展性。以下是七个经过实践检验的小技巧,帮助你在自动化控制设备的嵌入式开发中构建“长久使用”的系统。
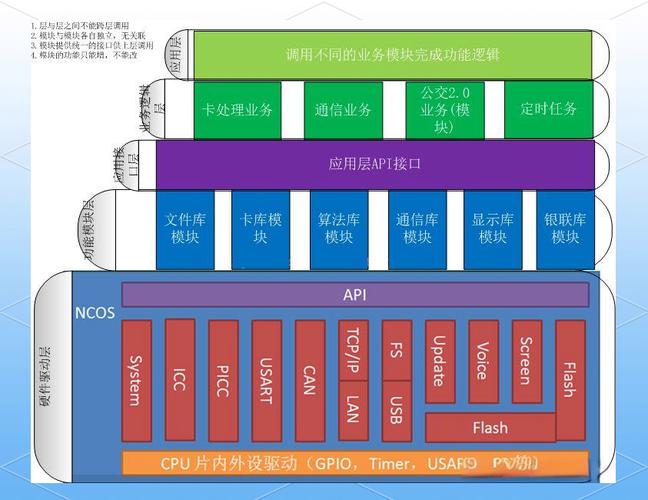
1. 采用分层架构,隔离硬件与业务逻辑
自动化设备硬件迭代频繁,但控制算法和业务逻辑相对稳定。建议将系统分为硬件抽象层(HAL)、驱动层、服务层和应用层。通过HAL屏蔽具体MCU或外设差异,当硬件升级时只需重写HAL,上层代码几乎不变。例如,使用函数指针或弱符号定义统一的GPIO、ADC、PWM接口LL;应用层只调用这些接口,而不直接操作寄存器。这能大幅降低长期维护成本。CC
2. 设计状态机驱动的控制流程
自动化控制常涉及多步骤时序、互锁与异常处理。用状态机(FSM)显式定义每个状态、转移条件和动作,比用if-else堆砌更可靠。推荐使用状态表或轻量级状态机框架(如QP、Hierarchical State Machine)。状态机让代码逻辑清晰,方便增加新状态或修改转移条件,也更容易通过形式化验证发现死锁或竞态问题。所有状态跳转应打印日志,便于现场调试。
3. 实现环形缓冲区与无阻塞通信
设备常通过UART、CAN、Modbus等与上位机或从站通信。若在中断中直接处理协议,容易丢数据或阻塞。正确做法:中断只负责将字节写入环形缓冲区,主循环或专用任务从缓冲区解析帧。发送方向同样使用发送环形缓冲区+DMA。这样可保证通信实时性,也避免因某一帧处理过慢导致系统卡死,是长期稳定运行的基础。
4. 使用看门狗与心跳机制
工业现场电磁干扰强,程序跑飞不可避免。除了启用独立看门狗(IWDG),还应设计软件看门狗:每个关键任务定期置位标志,监控任务检查所有标志,若某任务超时未置位则记录错误并复位系统。向上位机发送心跳包,若上位机长时间未收到心跳可触发报警。注意:看门狗喂狗策略要合理,避免在中断中喂狗掩盖主循环故障。
5. 参数与配置外部化,支持在线升级
不要把阈值、PID参数、校准系数硬编码在代码中。建议将参数存储在EEPROM或Flash的独立区域,并设计版本号和CRC校验。通过Modbus或自定义协议支持在线修改参数,掉电保存。对于固件升级,应实现双Bank或Bootloader+App方案,支持远程IAP,升级失败可回滚。这能让设备在多年运行中无需拆机即可适配新工艺。AA
6. 完善的日志与故障记录
当设备在现场运行数年后出现偶发故障,没有日志将极其被动。应在Flash中划分一块日志区,循环记录关键事件:上电、通信错误、传感器异常、状态跳转、看门狗复位等。每条日志包含时间戳(可用RTC)、事件码和关键数据。日志区应支持通过通信接口导出,并设计磨损均衡。故障时保存现场快照(如关键变量、堆栈指针),便于事后分析。
7. 编写可测试的代码与持续集成
长久使用的系统必须能持续修改和验证。为硬件无关的逻辑编写单元测试(可在PC上运行),使用断言和静态分析工具(如PC-lint、Coverity)提前发现缺陷。建立自动化构建与测试流水线,每次提交都编译所有目标硬件并运行测试用例。对于硬件相关代码,使用模拟器或桩函数测试。这能确保新功能不破坏旧有稳定性,是十年维护周期的保障。
以上七个技巧从架构、通信、可靠性、可维护性等维度,为自动化控制设备的嵌入式软件提供了长期使用的实践指南。掌握它们,你的代码将不仅能“跑起来”,更能在严苛的工业现场“跑得久”。
如若转载,请注明出处:http://www.internetworkplus.com/product/40.html
更新时间:2026-09-29 01:13:22